두더지 요약
인공지능이 보고 행동하는 흐름부터 실제 로봇 팔 실습까지 다뤄요
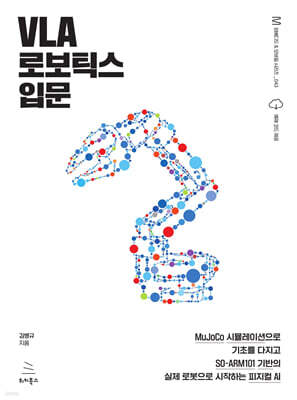
- 피지컬 AI와 VLA 모델의 구조를 짚고, 로봇이 장면을 해석해 행동을 출력하는 과정을 이해해요
- MuJoCo 시뮬레이터에서 관절과 기구학을 익히고 르-로봇으로 데이터를 모아 SmolVLA를 파인튜닝해요
- 성공률을 평가하고 개선하는 루프를 거친 뒤 SO-ARM101 실제 로봇에서 같은 흐름을 다시 실행해요
이런 분께파이썬 코드를 읽고 실행해 보며 로봇과 VLA를 처음 배우는 분
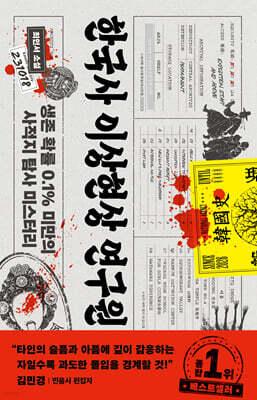
예스24 책 소개를 바탕으로 두더지가 정리했어요.
11월 11일 기준, 예스24