두더지 요약
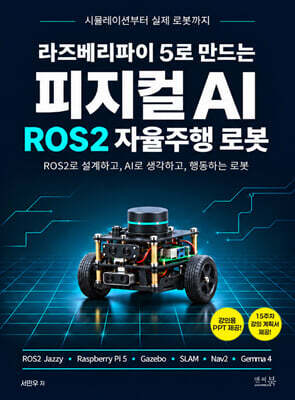
ROS2로 시뮬레이션에서 실제 하드웨어까지 자율주행 로봇을 만드는 실습 교재예요
- URDF로 로봇 구조를 정의하고 Gazebo에서 라이다와 카메라 센서 동작을 시뮬레이션으로 검증하는 과정을 다뤄요
- SLAM으로 맵을 만들고 Nav2로 목표점을 지정해 자율주행을 실습한 뒤 라즈베리파이에 ROS2 환경을 구성해 실제 로봇으로 옮겨요
- 생성형 AI로 음성 명령을 받아들이고 카메라 영상을 판독하는 피지컬 AI까지 연결하는 과정을 담았어요
이런 분께ROS2와 자율주행 로봇을 실제 하드웨어로 만들어 보고 싶은 초중급 개발자 분
예스24 책 소개를 바탕으로 두더지가 정리했어요.
11월 21일 기준, 예스24